AI가 글을 쓰고 그림을 만드는 모습에는 이제 꽤 익숙해졌습니다. 그런데 작은 로봇이 두 발로 걷고, 앉았다가 다시 일어나는 모습은 조금 다르게 다가옵니다. 답을 만드는 데서 끝나지 않고 몸을 움직여야 하니, 우리가 쓰는 AI와 무엇이 다른지 궁금해지는데요.
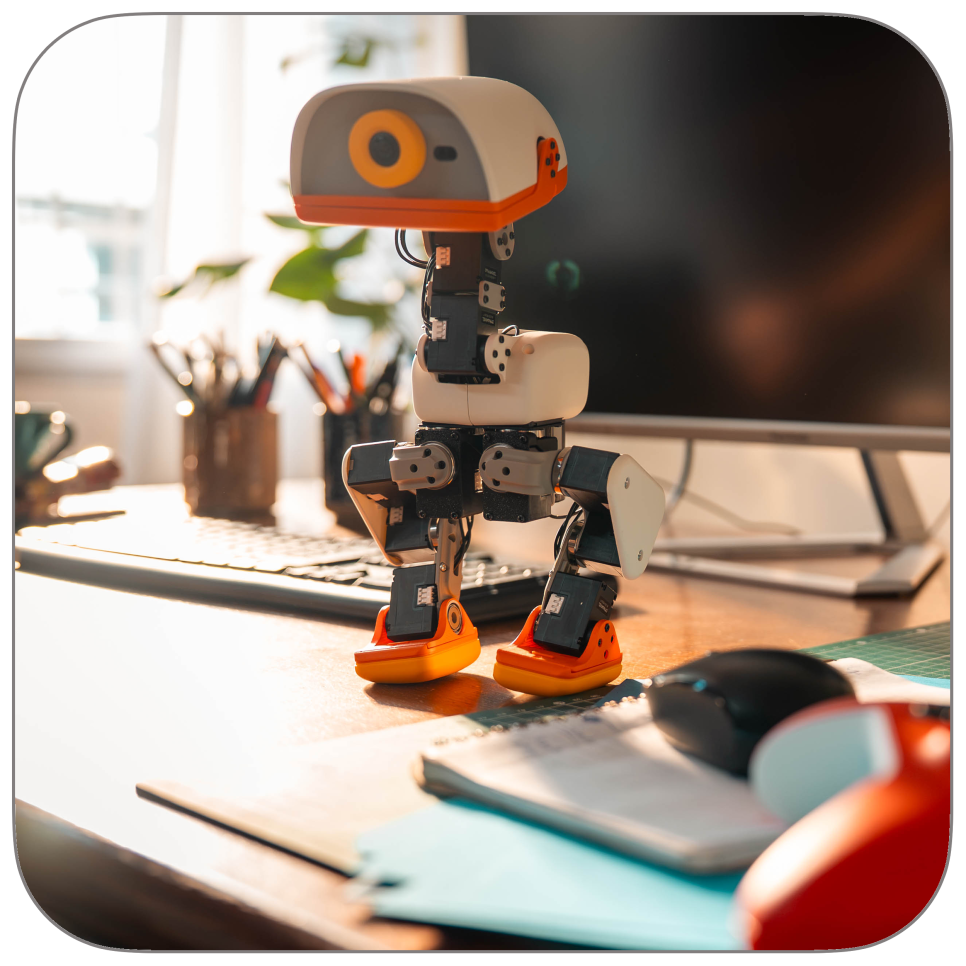
엔비디아 GTC 베를린 2026 키노트에 등장한 마이크로덕(Microduck)이 그런 로봇입니다. 외형만 보면 책상 위에 두고 싶은 장난감 같지만, 안쪽에는 가상 공간에서 동작을 배우고 현실의 몸으로 실행하는 기술이 들어 있습니다. 귀여운 모습만큼이나 그 움직임이 어디에서 시작되는지 눈여겨볼 만합니다.
젠슨 황 앞에 모인 네 대의 작은 로봇
10월 21일 키노트 무대에는 네 대의 작은 로봇이 젠슨 황과 함께 등장했습니다. 엔비디아는 앉고 일어나는 동작과 함께, 시뮬레이션에서 익힌 기술을 실제 로봇으로 옮기는 과정을 소개했습니다. 커다란 산업용 로봇 사이에 놓인 작은 몸체가 유독 눈에 들어옵니다.
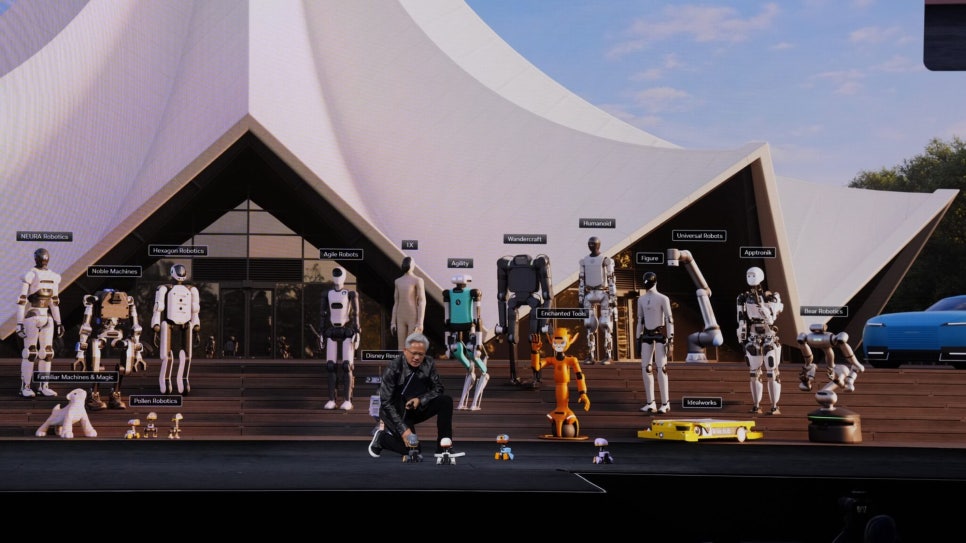
여기서 제작사는 구분해야 합니다. 이 제품을 만든 곳은 허깅페이스의 로봇 팀인 폴렌 로보틱스입니다. 엔비디아 키노트에 등장했다고 엔비디아가 직접 만든 로봇은 아닙니다. 로봇을 만드는 팀과 학습·시뮬레이션 환경을 지원하는 기술이 한 무대에서 만난 사례로 이해하면 쉽습니다.
25cm 몸체에 담긴 보행과 부리 동작
마이크로덕의 높이는 약 25cm이고 무게는 800g 미만입니다. 다리와 머리, 목에 걸쳐 모터 15개가 움직이며, 카메라와 거리 센서, 몸과 머리의 움직임을 감지하는 센서도 갖췄습니다. 큰 눈처럼 보이는 앞부분과 길게 이어진 목 때문에 움직임에 표정이 붙는 느낌입니다.
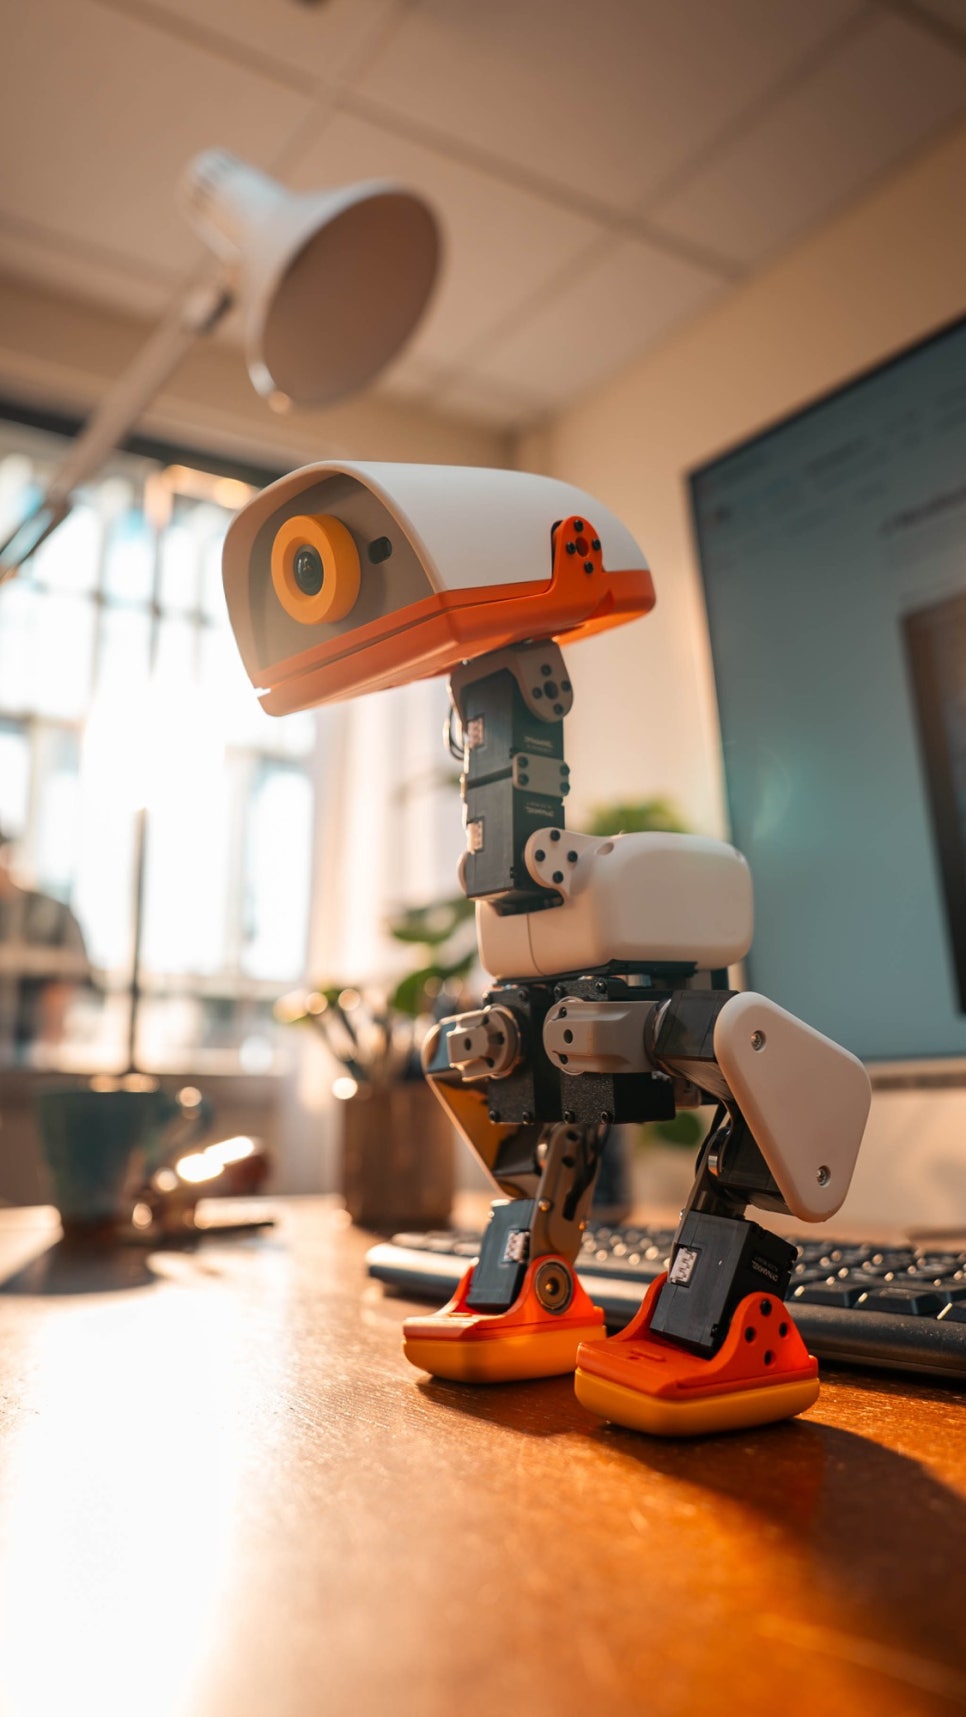
기본 동작에는 걷기와 앉기, 부리로 작은 물체를 집는 행동, 넘어진 뒤 다시 일어나기 등이 있습니다. 바퀴 부착물을 달면 롤러스케이팅 동작도 가능합니다. 다만 작은 물건을 집는다는 사실을 집안일을 대신하는 능력으로 넓혀 생각할 필요는 없습니다. 몸체 크기와 동작 범위를 보면 생활 보조보다 놀이와 로봇 실험 쪽에 더 가까운 제품입니다.
가상 공간에서 배운 뒤 현실에서 걷습니다
로봇에게 걷는 방법을 가르치려면 넘어지는 과정도 필요합니다. 실제 기기를 매번 넘어뜨리며 배우게 하면 시간도 들고 부품에 부담도 생기겠지요. 시뮬레이션은 이 연습을 가상 공간에서 반복하도록 돕습니다. 원하는 움직임을 더 잘 해내도록 학습한 뒤, 그 결과를 실제 몸체에서 실행하는 방식입니다.
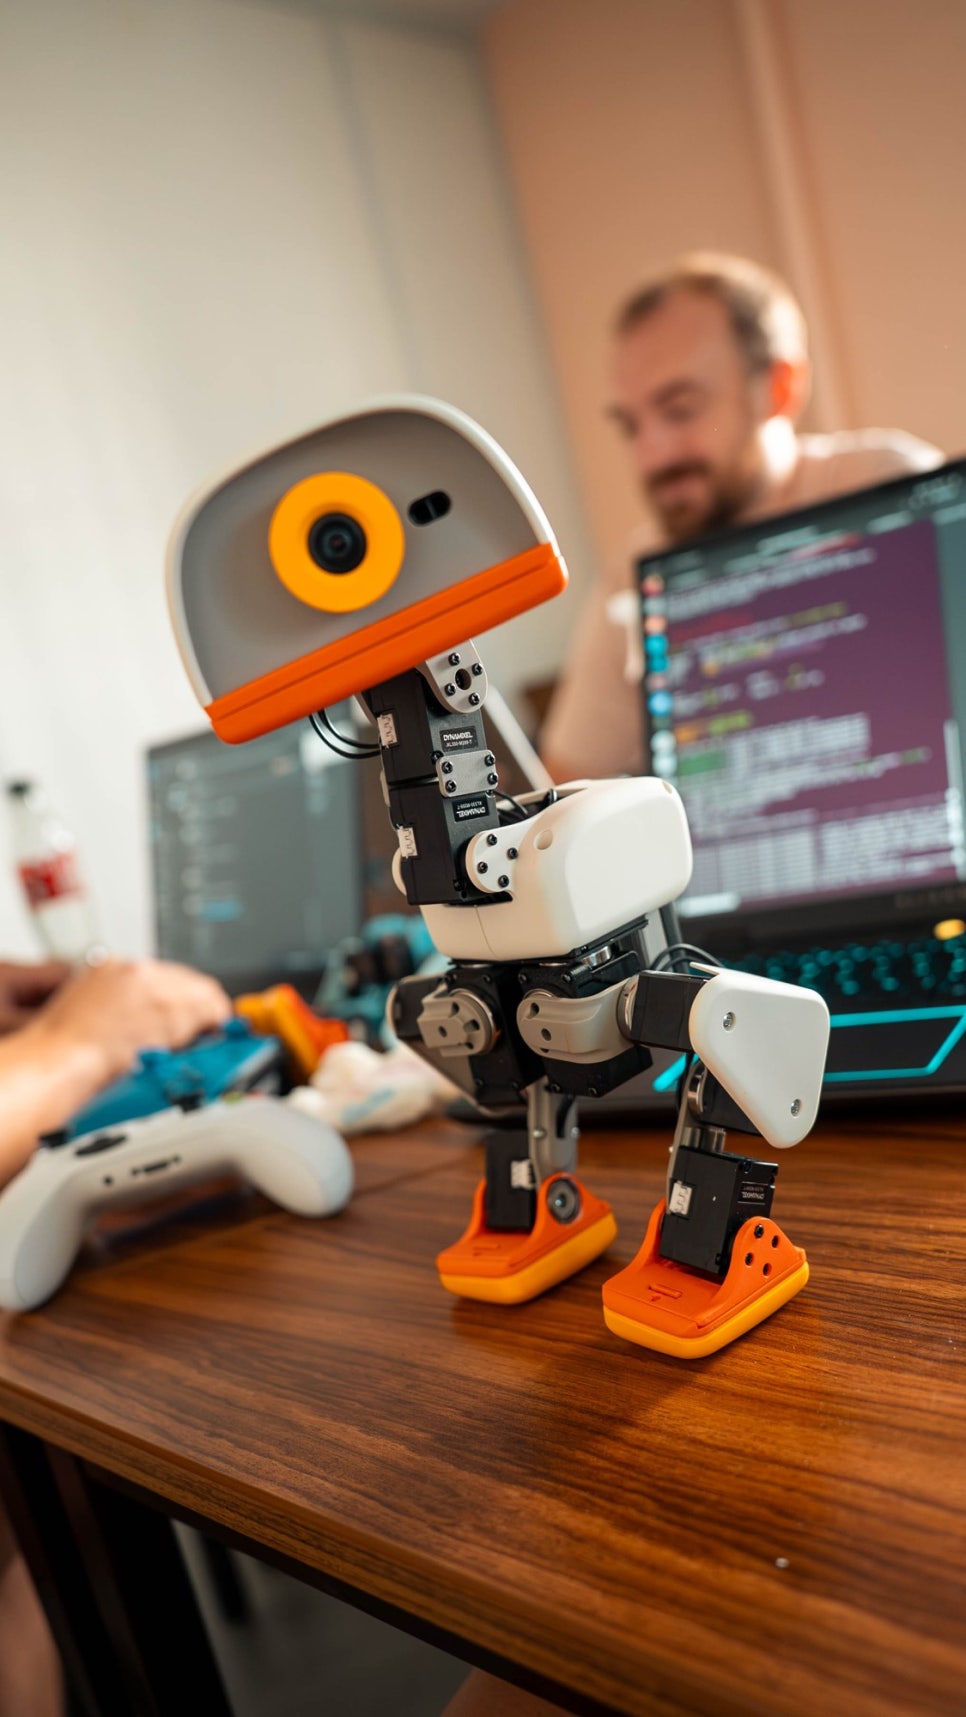
엔비디아 키노트의 시연은 AI 에이전트가 코스를 준비하고 Isaac Sim에서 로봇을 시뮬레이션한 뒤, 큰 학습 작업을 클라우드로 보내는 방식이었습니다. 학습 결과는 RTX Spark로 돌아와 평가를 거친 다음 실제 로봇에 적용됩니다. 한 대의 작은 로봇만 움직이는 장면 뒤에 여러 컴퓨터가 서로 다른 역할을 맡고 있는 셈입니다.
이런 과정을 알면 피지컬 AI라는 말도 조금 덜 어렵습니다. 물리적인 몸과 주변 환경을 다루는 AI라고 생각하면 됩니다. 문장이 자연스러운 것만으로는 부족하고, 균형을 잃지 않는지와 동작이 실제 바닥에서도 통하는지가 함께 중요해집니다.
조종하는 재미와 새 동작을 배우는 과정
게임 컨트롤러로 움직이는 것과 새로운 행동을 학습시키는 것은 다른 일입니다. 기본 움직임을 실행하며 노는 단계에서는 로봇의 반응이 재미의 중심이 됩니다. 반면 직접 동작을 바꾸려면 제어 도구와 시뮬레이션 환경을 다루고, 바뀐 결과가 실제 기기에서도 통하는지 점검해야 합니다.
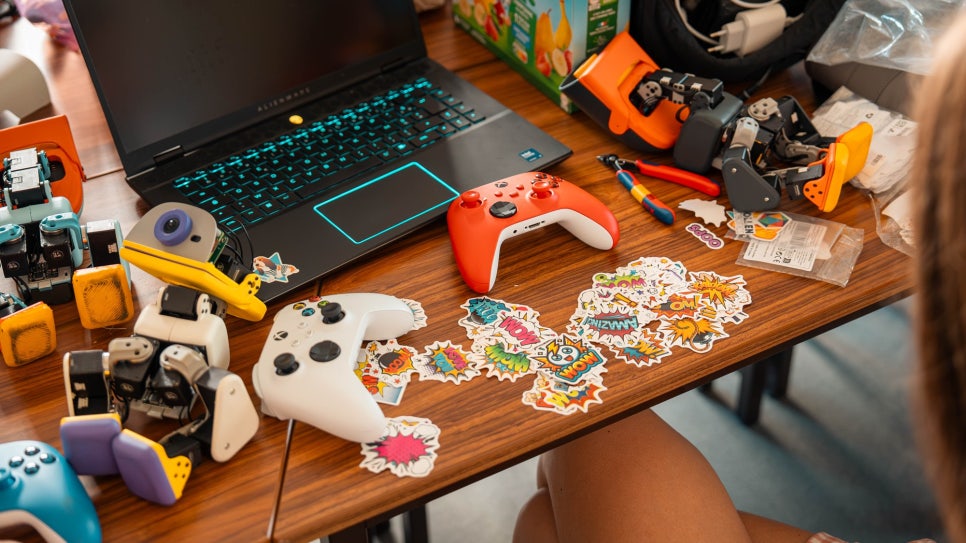
제조사가 공개한 소프트웨어에는 로봇 제어와 시뮬레이션, 강화학습을 위한 도구가 있습니다. 여기서 오픈소스라는 말은 소프트웨어에 해당합니다. 기구와 전자 설계까지 모두 공개돼 누구나 똑같이 제작할 수 있다는 뜻으로 받아들이면 안 됩니다. 제조사의 기본 학습 환경은 MuJoCo이며, 키노트에서 소개한 Isaac Sim 시연과도 구분해야 합니다.
무대에서 사람의 말에 맞춰 움직였다는 장면만으로 모든 음성을 스스로 이해했다고 단정하기도 어렵습니다. 학습된 동작이 있다는 것과 어떤 입력으로 그 동작을 시작했는지는 별개의 문제입니다. 저는 이런 로봇을 볼 때 동작의 화려함보다 어디까지 직접 바꿔볼 수 있는지에 더 관심이 갑니다.
작은 몸체와 별개로 준비할 개발 환경
한 손으로 들 수 있을 정도의 크기는 큰 로봇을 들이기 어려운 개인에게 매력적입니다. 다만 로봇이 작다고 학습에 필요한 연산이나 준비까지 가벼워지는 것은 아닙니다. 이미 익힌 행동을 실행할 때와 새 행동을 학습시킬 때 필요한 컴퓨터 자원이 다르기 때문입니다.
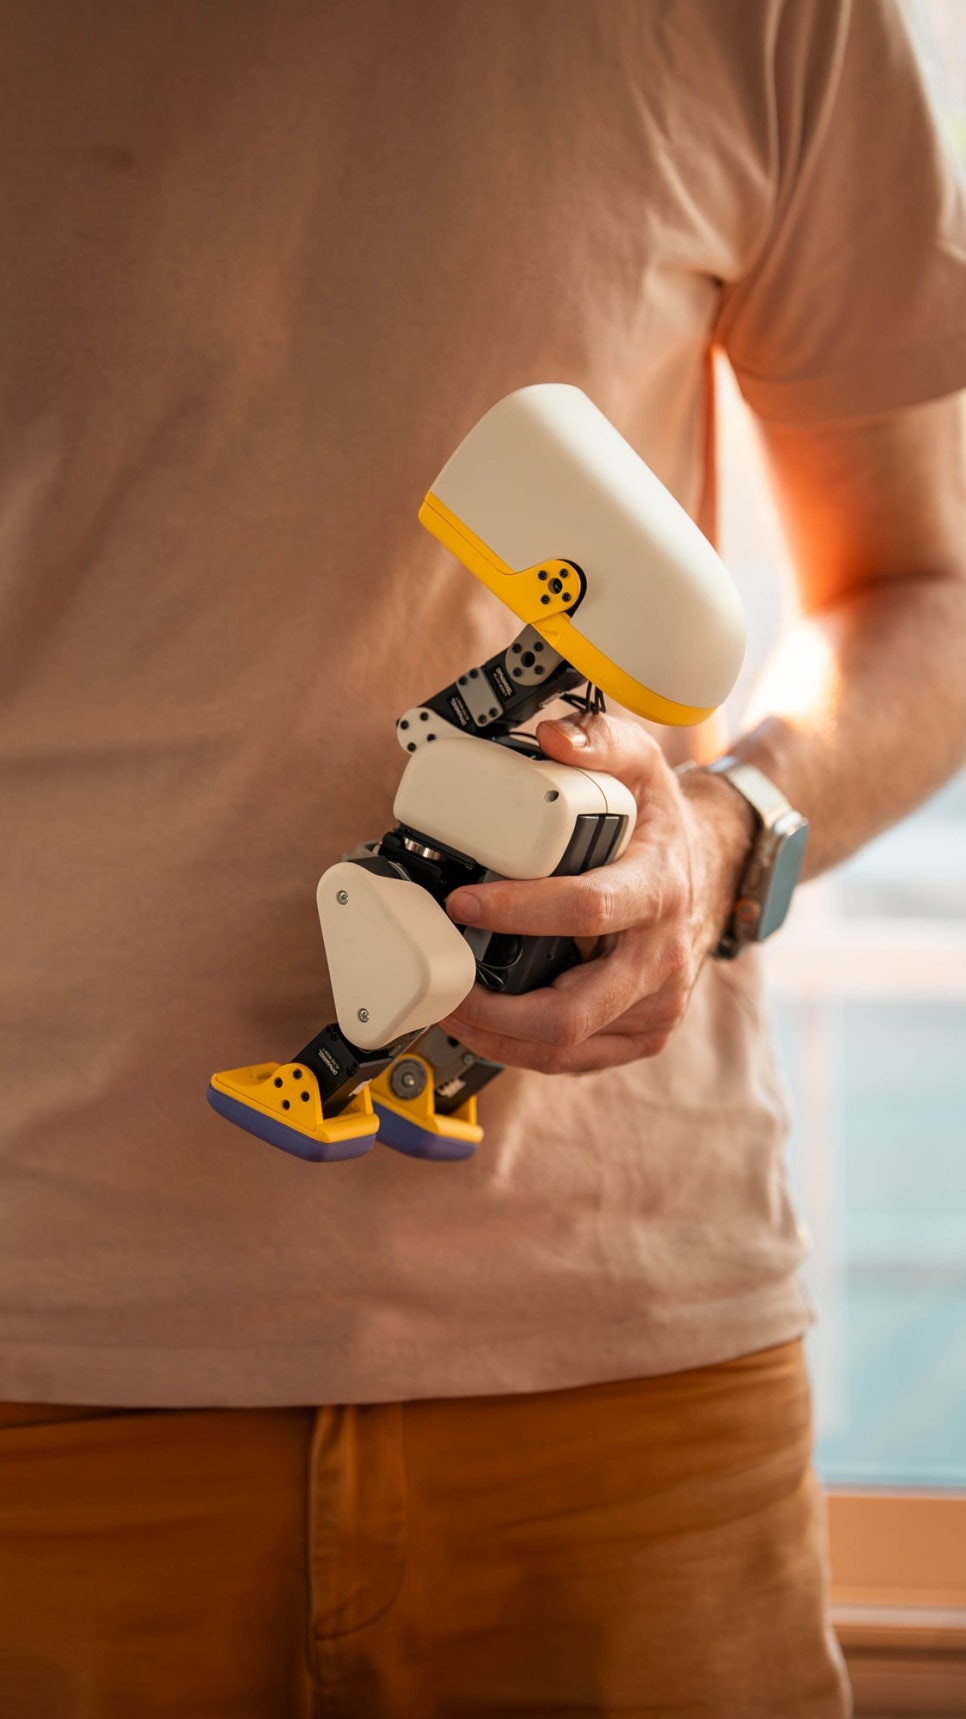
새 동작을 직접 가르쳐보고 싶다면 사용할 학습 도구와 컴퓨터 환경부터 살펴보는 편이 좋습니다. 클라우드에서 학습한다면 로봇 구입비 외에 연산 비용도 고려해야 합니다. 반대로 기본 동작을 즐기는 것이 목적이라면 개발 기능이 많다는 이유만으로 활용도가 높아지는 것은 아닙니다. 내가 원하는 것이 조종하는 즐거움인지, 동작을 만들어보는 경험인지에 따라 기대가 달라집니다.
마이크로덕 결론
AI를 업무에 쓰다 보면 결과물이 문서와 이미지, 코드에 머무는 경우가 많습니다. 이 작은 로봇은 그 결과가 물리적인 움직임으로 이어질 때 무엇이 달라지는지 보여줍니다. 시뮬레이션에서 배운 행동을 실제 관절로 실행한다는 점이 외형보다 오래 남는 부분입니다.
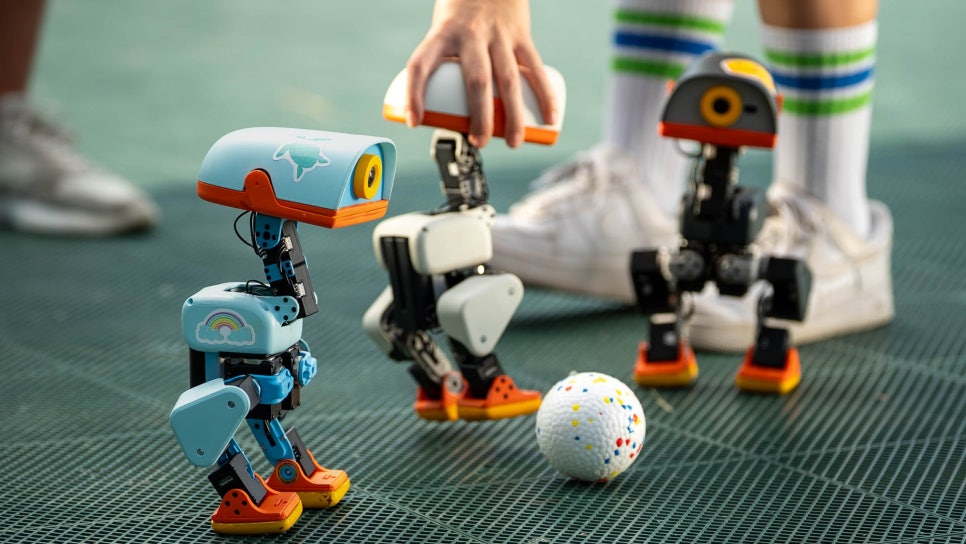
마이크로덕을 귀여운 장난감으로 바라봐도 좋지만, 로봇 학습에 관심 있는 분이라면 공개된 소프트웨어와 가상 환경을 함께 살펴볼 만합니다. 반면 말만 하면 집안일을 알아서 해주는 반려 로봇을 기대한다면 아직 거리가 있습니다. 지금의 매력은 완성된 생활 도우미보다, 작은 몸체로 로봇의 움직임을 이해하고 바꿔볼 수 있다는 데 있습니다.
글: 천추 · 사진 출처: NVIDIA · Pollen Robotics